部屋の「空気の変化」から、人の動きや出入口の操作を捉えるLDS-T6B
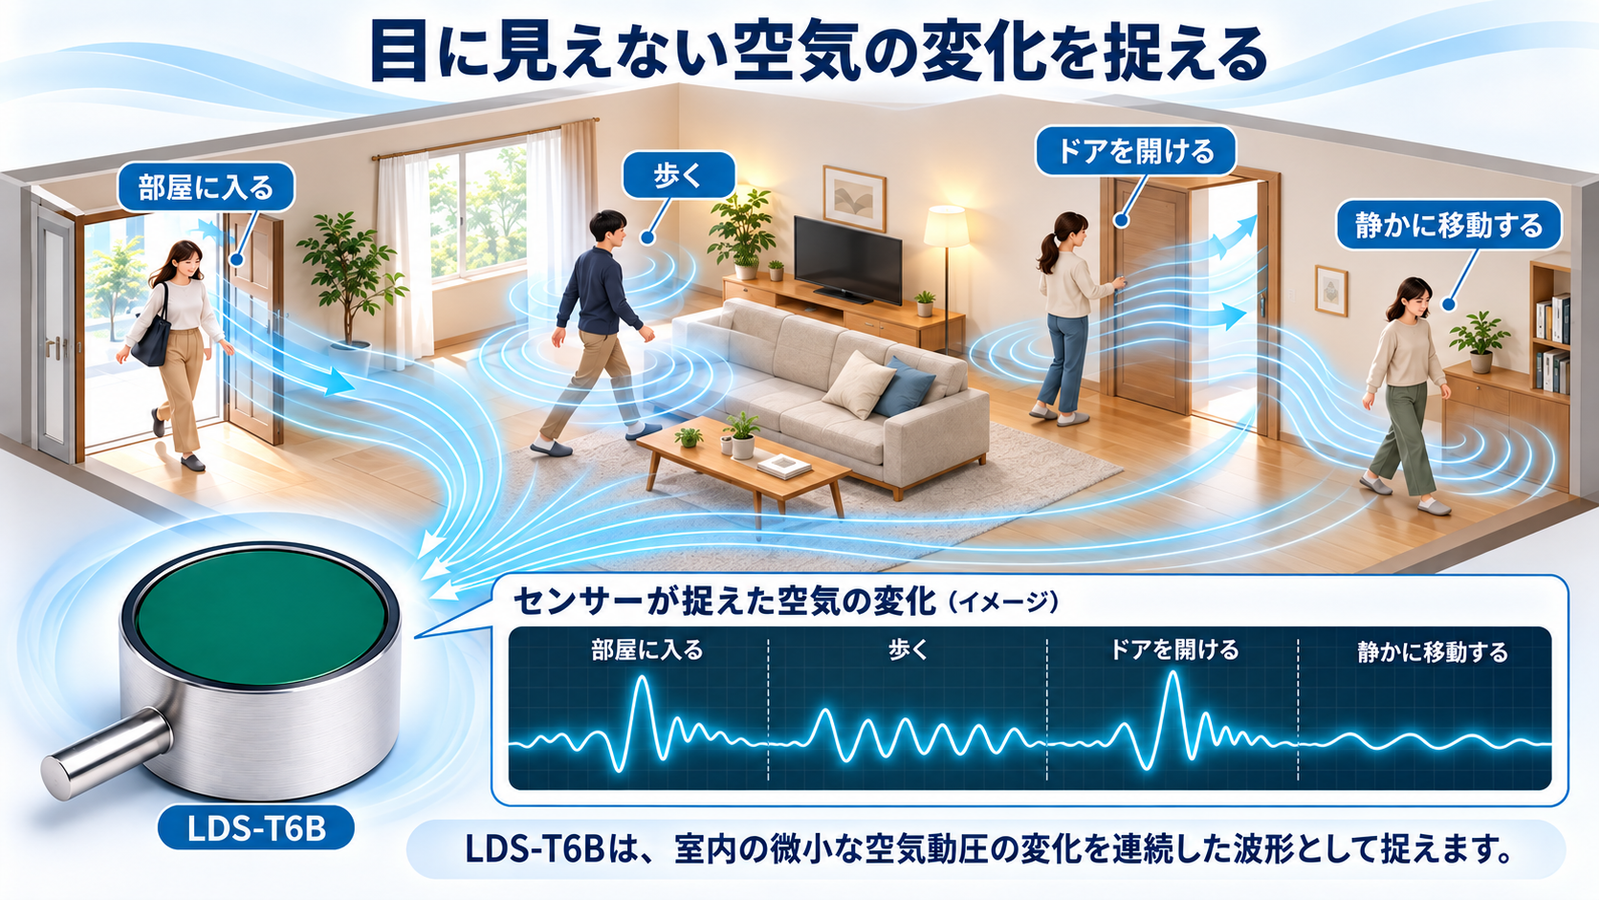
人が部屋に入る。歩く。ドアを開ける。静かに移動する。こうした動作が起きると、目には見えなくても室内の空気には小さな変化が生まれます。LDS-T6B空気動圧センサー(特許技術)は、その微小な空気動圧の変化を連続した波形として捉えるセンサーです。
ここでいう「人の気配を感じる」とは、人そのものを識別するという意味ではありません。カメラのように人物を見分けるのではなく、人が動いた結果として部屋の空気に生じる変化を捉え、「何も起きていない状態」と「何かが起きた状態」の違いを見る、という考え方です。
下記のイラストでは「人が部屋に入る」「歩く」「ドアを開ける」「静かに移動する」という4つの場面を描いています。今回の自社実証実験では、このうち通常歩行、静かな歩行、ドア開閉・ノックを直接測定しました。「部屋に入る」は、ドア操作とその後の室内移動を組み合わせた利用イメージとして表現しています。
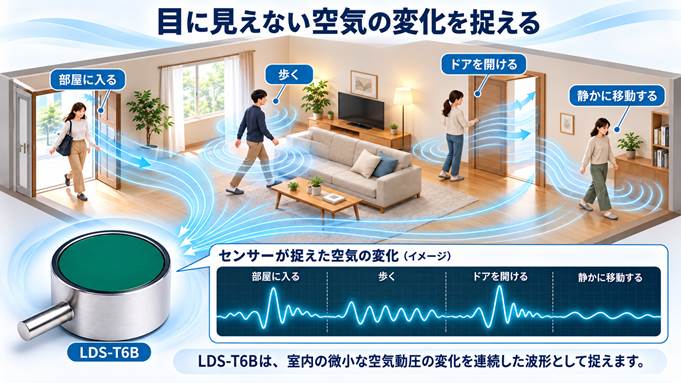
人が入る、歩く、ドアを開ける、静かに移動する。そのとき生まれる空気の変化をLDS-T6Bで捉える考え方。
自社の実証実験波形と数値解析から見えてきた、LDS-T6Bの見守りセンサーとしての可能性
一般的な室内環境を想定し、人がいない状態を基準に、通常歩行、静かな歩行、ドアの開閉・ノックを記録しました。さらに空調を運転した場合と停止した場合も比較し、「空調による背景変動」と「人の動作による変化」がどのように見えるかを確認しました。
波形は0〜255の相対値で記録しています。記事では、区間全体でどの程度波形が散らばったかを見る「ばらつき(SD)」と、短時間にどれだけ大きく振れたかを見る「最大振れ幅(P-P)」を使って比較します。絶対的な圧力値ではなく、同じ条件で無人時と動作時の違いを見るための指標です。
まず、人がいないときの基準が空調で大きく崩れないかを確認
見守りセンサーとして使うには、人がいないのに空調だけで大きな反応が続くと使いにくくなります。そこで、空気動圧センサーをケース内に収めた状態で、無人・空調ONと無人・空調OFFを比較しました。
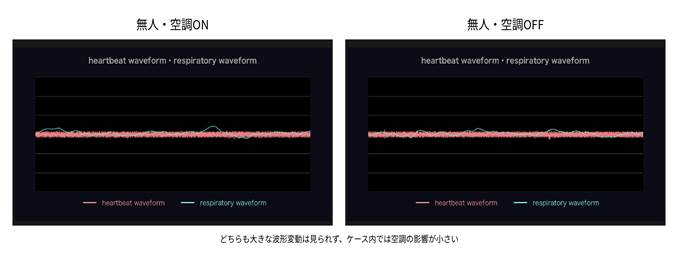
実測波形A 無人時の空調ON/OFF比較。今回の条件では、どちらも大きな波形変化は見られなかった。
比較的速い変化を見る帯域のばらつきは、空調ON・OFFのどちらも約4.6でした。したがって、少なくとも今回の実験条件では、空調の運転・停止だけで無人時の基準が大きく変わる状態ではありませんでした。ここを基準に、歩行やドア操作の波形を比較します。
人が歩くと、無人時より波形の変動が大きくなる
通常歩行では、無人時のほぼ一定した波形とは異なり、歩行している時間帯に細かなピークが連続して現れました。歩行には床を擦る音も含まれるため、身体の移動だけを見ているわけではありませんが、「人が動いている時間」と「無人の時間」に差が出ることを確認するには十分な手掛かりになります。
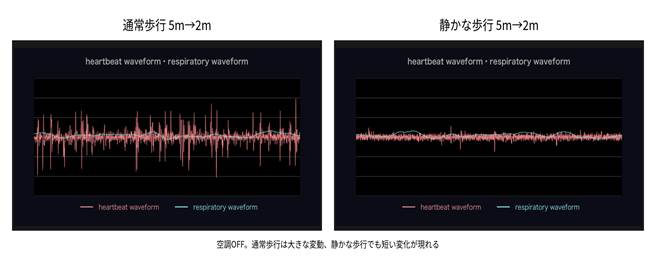
実測波形B 通常歩行と静かな歩行の比較。通常歩行では連続した変動が大きく、静かな歩行では短い変化として現れる。
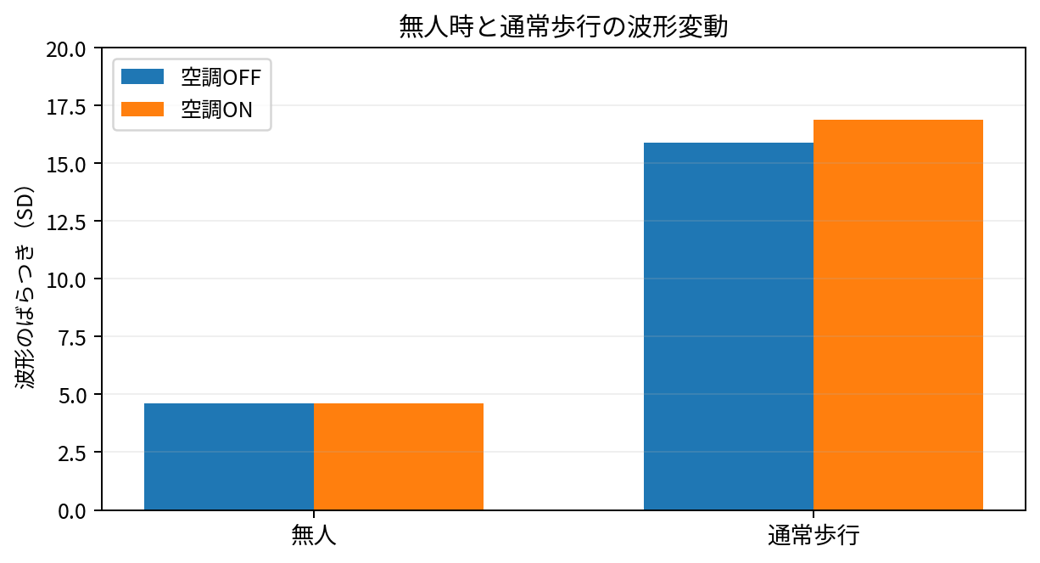
図1 無人時と通常歩行の波形のばらつき。空調ONでも歩行時の変動が大きくなった。
無人時のばらつきが約4.6だったのに対し、通常歩行では空調OFFで15.9、空調ONで16.9でした。空調が動いている状態でも、歩行時は無人時より大きな変動が残っています。この差が、「部屋の中で人が動いた気配」を捉えるための基本になります。
ドアの開閉・ノックは、部屋の離れた位置でも大きな変化として現れた
次に、センサーから約1m、3m、5mの位置でドア開閉とノックを行いました。出入口を操作すると室内外の空気がまとまって動くため、歩行よりも大きな変化が現れます。
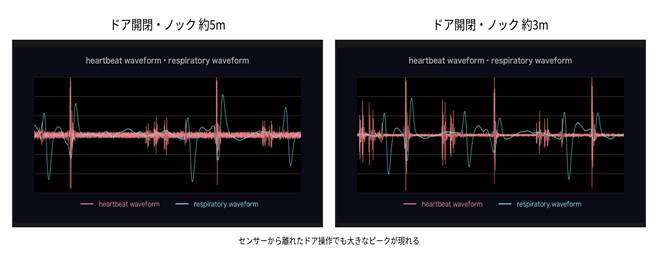
実測波形C 約5m、約3mの位置で行ったドア開閉・ノック。平常時とは異なる大きなピークが繰り返し現れた。
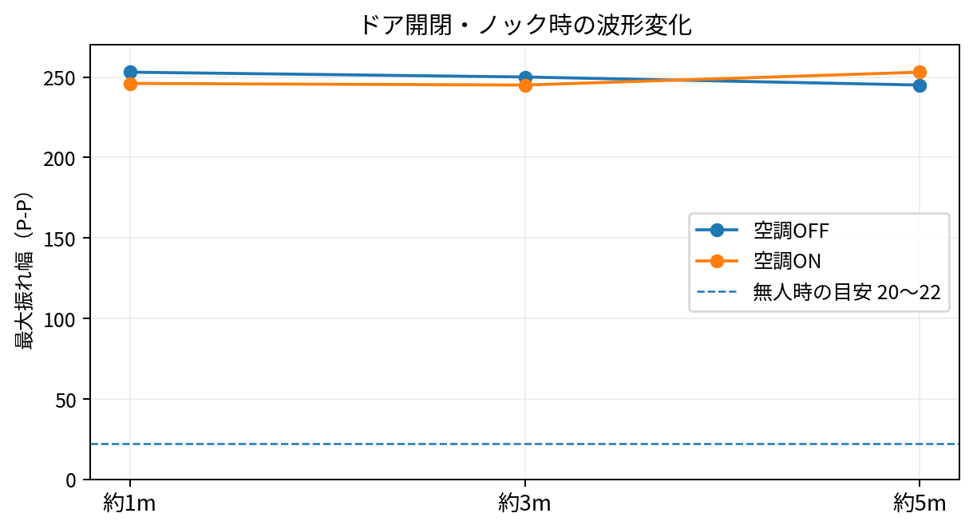
図2 ドア開閉・ノック時の最大振れ幅。約1m〜5mの各位置で大きな変化を確認。
最大振れ幅はグラフ上の数値では245〜253で、無人時の20〜22と比べると大きな差がありました。ここで重要なのは「5mまで必ず検知できる」という意味ではなく、センサーをドア枠そのものに付けなくても、部屋の別の位置から出入口の操作に伴う空気変化を捉えられる可能性が示された点です。
静かな歩行は、連続した大きな反応ではなく「短い変化」として見える
音を立てずにできるだけ静かに歩いた場合は、通常歩行ほど大きな変化が連続して出るわけではありませんでした。一方で、短い時間だけ波形が振れる部分がありました。そこで1秒単位で最大振れ幅を見ました。
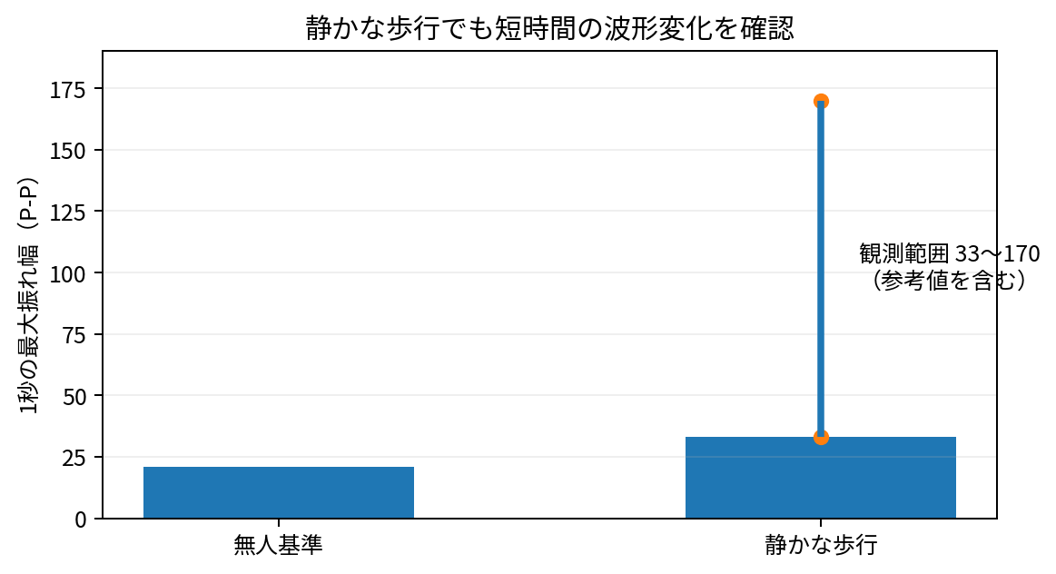
図3 静かな歩行の短時間変化。連続した大振幅ではないが、局所的な波形変化が現れた。
無人基準の最大21に対し、静かな歩行の記録区間では33〜170の変化が確認されました。一部には通常歩行との時間重複を含む参考値があるため、これは検知率を示す数値ではありません。ただし、「大きな足音がなければ何も見えない」という結果でもなく、小さな生活動作を今後検証するための手掛かりが得られました。
実証結果を一言でまとめると
今回の自社実証で確認できたのは、無人時は比較的安定し、人が歩くと変動が増え、ドアを操作するとさらに大きな変化が現れ、静かな歩行にも短い変化が残る、ということです。LDS-T6Bが直接「人」を認識しているわけではありませんが、空間の状態が変わったことを連続的な波形として捉えることはできました。
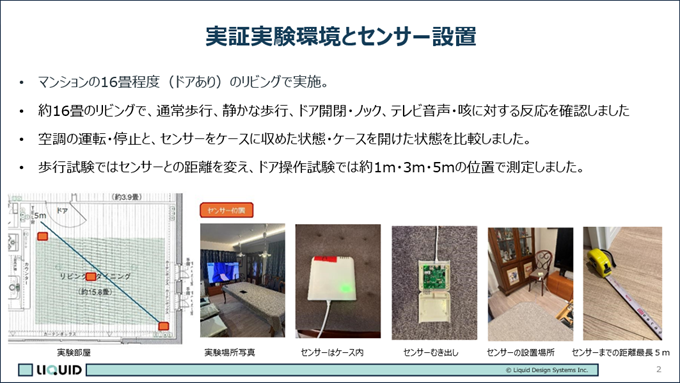
図4 実証実験環境 実施日2026年9月9日
なぜ「人の気配を感じるセンサー」という考え方なのか
今回の結果を、「歩行を検知するセンサー」「ドアを検知するセンサー」とだけ捉えると、LDS-T6Bの特徴は分かりにくくなります。ポイントは、特定の一点だけを見るのではなく、1つの空間で起きる複数の変化を、同じセンサーから連続した波形として観察できることです。
たとえば、外から人が入るときにはドアが動き、その後に人が室内を移動します。高齢者の見守りでは、毎日の歩行や活動の有無が生活の「気配」になります。子どもの帰宅なら、出入口の操作と、その後の室内移動が組み合わさります。ペットも、室内を歩いたり動いたりすることで空気や床に小さな変化を生みます。
この4つは、すべて今回の実験で完成した機能という意味ではありません。今回直接確認したのは、歩行、静かな歩行の一部、ドア開閉・ノック、空調ON/OFF時の基準波形です。その結果を基礎に、「1部屋に1台で空間の気配を捉える」方向へ広げられるかを今後検証していく、という位置づけです。
1部屋に1つのセンサーで、考えられる4つの場面
ここで、従来のセンサーとLDS-T6Bの役割を比べてみます。監視カメラは映像で状況を確認でき、人感センサーは一定範囲の動きを効率よく捉え、ドア・窓センサーは取り付けた開口部の開閉を確実に知ることができます。それぞれに明確な強みがあります。
LDS-T6Bが目指しているのは、それらをすべて置き換えることではありません。部屋の中に1台置き、空間全体の変化を広く感じ取ることで、「どこかで何かが起きた」という一次情報を得る役割です。必要に応じて、カメラや開閉センサーなど別の確認手段と組み合わせることも考えられます。
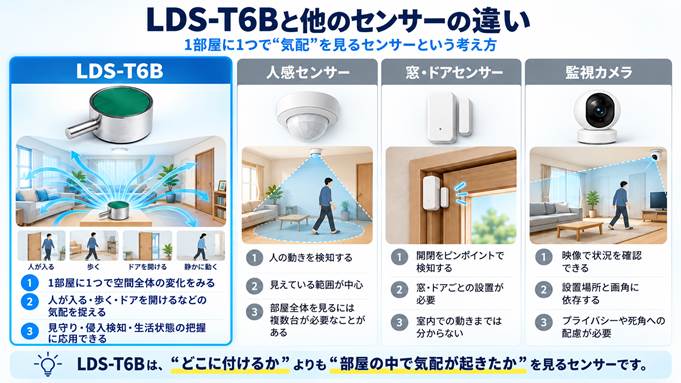
図5 LDS-T6Bと、一般的な人感センサー・窓/ドアセンサー・監視カメラの役割の違い。
外部からの侵入:個々の開口部ではなく「部屋の変化」を見る
ドア・窓センサーは、取り付けた場所が開いたかどうかを正確に知ることに向いています。一方、開口部が複数ある場合は、それぞれの場所への設置が必要になります。人感センサーは視野内の動きを捉え、カメラは侵入後の状況を映像で確認できます。
LDS-T6Bでは、今回の実証で離れた位置のドア操作と室内歩行の両方に反応が確認されました。そこで、1部屋の中で「出入口に大きな変化が起き、その後に室内で動きが続いた」といった一連の気配を1台で見る使い方が考えられます。どの窓が開いたかを特定する用途ではなく、空間全体の変化を最初に捉える役割です。
高齢者の生活状態:「誰がどこにいるか」より、いつもの気配があるか
カメラは状況を詳しく確認できますが、寝室や居室ではプライバシーへの配慮が必要です。人感センサーは動きの有無を分かりやすく捉えられますが、設置位置や検知範囲によって見える場所が決まります。
LDS-T6Bでは、無人時と歩行時の波形に差が出たことから、長時間データを蓄積すれば、「いつもの時間帯に生活の気配があるか」「長時間ほとんど動きがないか」といった生活リズムの変化を見る方向が考えられます。これは今回まだ実証していないため、長期測定での検証が必要です。
子どもの帰宅:玄関が開いた、その後に室内で動いた、という流れを見る
開閉センサーだけなら、玄関が開いたことは分かります。しかし、その後に室内へ人が移動したかまでは分かりません。カメラなら確認できますが、常時映像を見る必要があります。
今回の実証では、ドア操作と歩行の双方に反応がありました。この2つを時系列で捉えられれば、将来的には「玄関が開き、その後に室内の気配が増えた」という帰宅らしい流れを捉える使い方が考えられます。ただし、誰が帰宅したかを識別する機能は今回の実験範囲外です。
ペットの動き:小さな生活動作をどこまで捉えられるか
ペットについては、今回の実証では直接試していません。人感センサーはペットにも反応する場合があり、カメラなら犬や猫を目で確認できます。LDS-T6Bでは、静かな歩行にも短時間の波形変化が残ったことから、犬や猫が部屋の中を移動したときの気配をどこまで捉えられるかは、次に検証したいテーマです。
ここでも重要なのは、「人とペットを今すぐ自動判別できる」という意味ではないことです。まずは空間の活動量や変化のパターンを蓄積し、人の動き、ペットの動き、環境変動をどこまで分けられるかを確かめる必要があります。
現時点で言えること、まだ言えないこと
今回の実証から、LDS-T6Bが室内の空気動圧の変化を使って、無人時と通常歩行、ドア操作、静かな歩行の一部を異なる波形として捉えられることは確認できました。また、今回のケース内条件では、空調ON/OFFで無人時の基準波形に大きな差はありませんでした。
一方で、現時点では「この波形なら必ず人」「この波形なら必ずドア」と自動判定できる段階ではありません。人とペットの区別、窓とドアの違い、生活音や外部振動との区別、長時間運用時の誤報率、住宅以外の施設での再現性などは、今後の検証項目です。
そのため、LDS-T6Bの価値は、既存センサーより何でもできることではなく、カメラや個別開閉センサーとは異なる「空間全体の状態変化」という情報を1つ追加できる点にあると考えています。
結論:部屋の「状態変化」を、気配として捉える
空気は目に見えません。しかし、人が動けば空気も動きます。今回の実証では、無人時、歩行、静かな歩行、ドア操作で波形の現れ方が変わることを確認しました。これは、部屋の中で何かが起きたことを「気配」として捉えるというLDS-T6Bの考え方を支える基礎データです。
当社では現在、住宅、介護・見守り、施設、設備監視などへの応用を検討しています。「カメラを置きたくない場所で人の気配を知りたい」「一つの部屋に多数のセンサーを付けずに状態を把握したい」「高齢者、子ども、ペットの生活の変化を、できるだけ自然な形で見守りたい」といった課題があれば、実際の環境でどのようなPoCができるかをご相談できます。
LDS-T6Bは、「誰かを監視する」のではなく、空間の変化から「気配を感じる」センサーを目指しています。このテーマに関心のある企業・施設・研究機関の方は、株式会社リキッド・デザイン・システムズまでお問い合わせください。
注記:本記事の数値と波形は、特定の室内条件で行った実験結果です。検知距離、検知率、誤報率などの製品性能を保証するものではありません。高齢者の生活リズム、子どもの帰宅判定、ペットの活動判定については今回の実験対象ではなく、今後の応用・実証候補です。
本記事・研究に関するご意見・お問い合わせは下記へ
株式会社リキッド・デザイン・システムズ
センサー共創ビジネス担当 info@liquiddesign.co.jp
製品仕様書:https://liquiddesign.co.jp/wp-content/uploads/2025/10/LDS-VitalSensor-spec.pdf